叶轮给煤机载波控制系统
叶轮给煤机载波智能控制系统,应用于火力发电厂中叶轮给煤机的远方控制,即通过电力载波,不必架设专用通讯线路,以叶轮给煤机动力电源线做为信号传输媒介,对叶轮给煤机进行远距离实时监控。在主控室内,它既可自成独立系统,也可与输煤程控系统连接,实现叶轮给煤机在缝隙式煤沟中工作的智能控制、出力调整、故障报警、位置显示、皮带联锁等功能。使用本系统,不需改变原有的线路结构,只利用设备动力电源线,即可方便的实现在主控室内,通过操作计算机对叶轮给煤机进行远方程序控制。
分享


系统特点
1.采用电力载波通讯技术,利用设备动力电源线,进行电力载波信号传输,抗干扰能力强,一次性投资小。
2.利用计算机组态及控制技术,运行人员在主控室的计算机上既可操作叶轮给煤机运行,使其脱离高粉尘的工作环境。
3.与输煤程控系统主机采用以太网方式相连接,可方便的使其纳入输煤程控系统的管理。
4.叶轮主电机的转速调整,采用变频器控制三相鼠笼电机的方式,可大大减轻现场高粉尘的工作环境对电动机的危害(相对滑差电机),降低设备的故障率。
5.独特的射频激励反射式车位定位系统,在任何复杂的工作条件下,都能准确的反映叶轮给煤机的行走位置。
系统组成及各部分功能
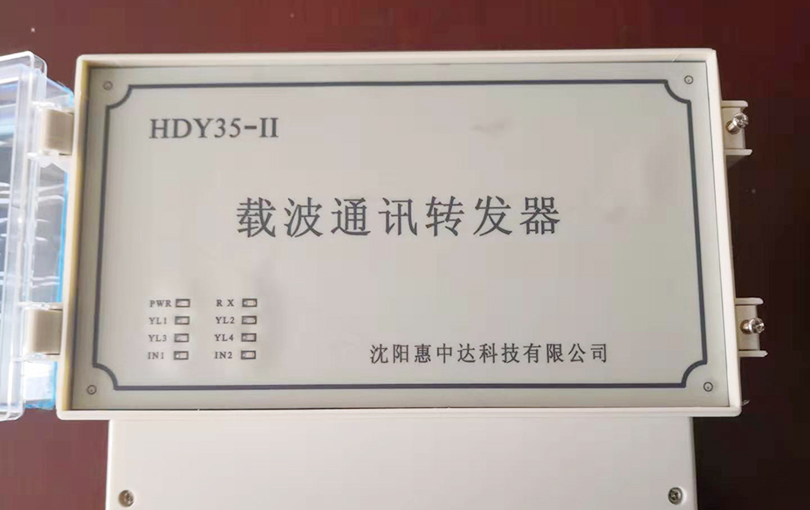
本系统由主机部分、载波远程站、就地控制站、射频激励反射式车位定位系统及相关附件组成。主机部分设在主控室,载波远程站安装在卸煤沟端部,就地控制站及反射式车位定位系统安装在叶轮给煤机本体上。主机部分通过载波远程站,利用叶轮给煤机的动力电源线,采用电力载波的通讯方式,与就地控制站组成主从式通讯控制网络,实现在主控室内,通过操作计算机控制与监视现场的叶轮给煤机运行。
1.主机部分
由工控机和一台智能数传机组成。
工控机负责整个系统的运行管理。它是在WIMDOWS系统下,加载C++Builder形成的软件平台基础上,在其显示器上构成的组态动画。根据现场发回的数据信息,模拟现场叶轮给煤机的运行状态及建立操作台,控制、操作叶轮给煤机的运行。
在本系统中即可使用自己独立的工控机,也可使用输煤程控系统的工控机,在主控室内进行以太网通讯,实现双机热备。
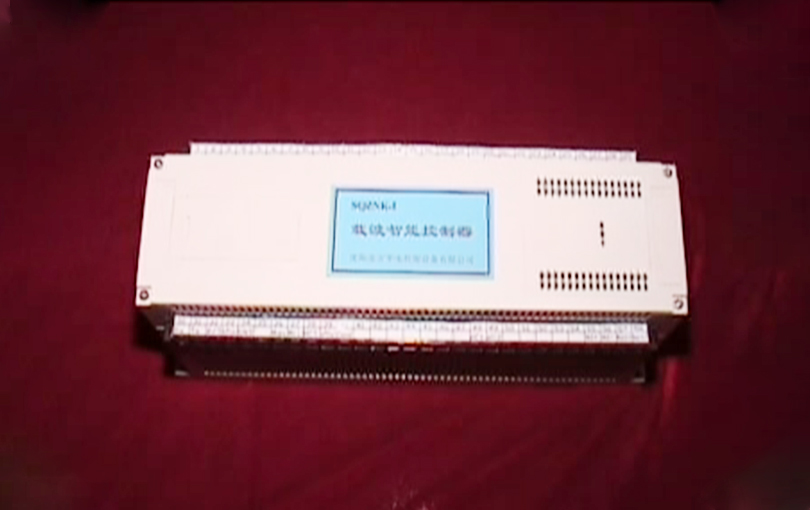
智能数传机是由嵌入式智能控制器及相关附件组成的智能通讯控制系统,负责整个系统的通讯管理、与就地控制站通讯数据的CRC校验及提供皮带联锁和故障报警等各种输入、输出接口。
智能数传机通过其以太网口与工控机连接,完成相互间的数据交换;利用其通讯接口与载波远程站相连,通过叶轮给煤机的动力电源线,采用电力载波的通讯方式,实现与就地控制站的远方数据交换。
2.载波远程站
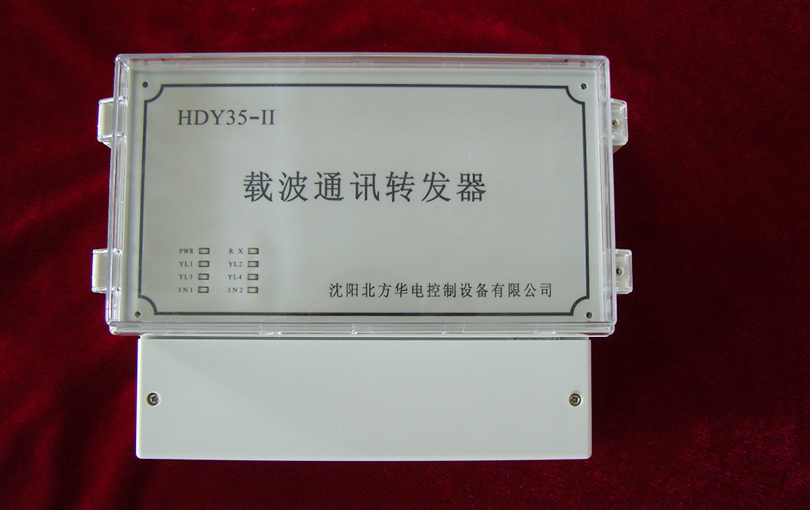
安装在卸煤沟端部。它由嵌入式智能控制器、低压电力载波调制解调器、信号转换器及相关附件组成。这部分的功能是完成主机部分与载波远程站所在卸煤沟内的就地控制站之间的信号传输方式转换控制、电力载波通讯管理、相关的数据处理及通讯数据的校验等功能。它与主机间采用RS-485的通讯方式,与卸煤沟内的随叶轮给煤机移动的就地控制站间采用电力载波的通讯方式。
3.就地控制站
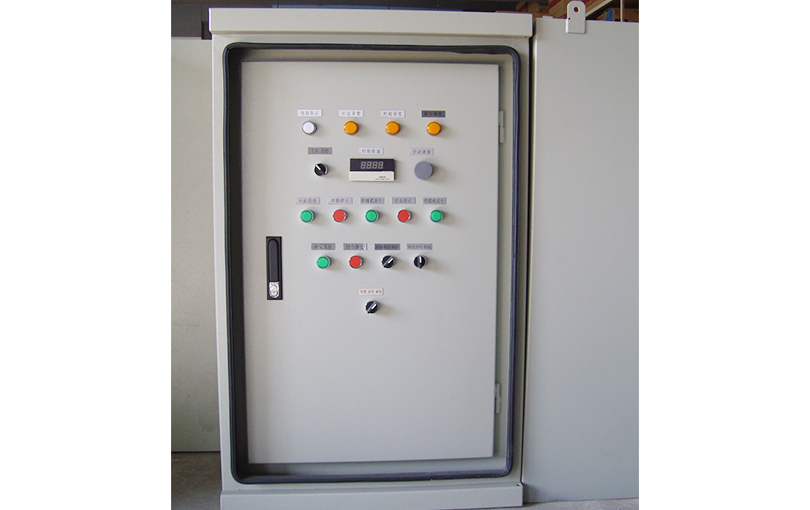
就地控制站是安装在叶轮给煤机本体上,对叶轮给煤机的工作实施过程控制的主体。它由智能控制器、电力载波编码解码器、变频器及控制驱动电路组成。负责叶轮给煤机现场运行数据的采集、动作的逻辑控制、单机的电力载波通讯管理、与系统主机通讯数据的CRC校验、为叶轮主电机和行走电机提供完备的保护及硬件连锁等工作。作为系统的从机,它的作用是通过接受系统主机的命令,按预置的控制方案,驱动叶轮主电机(变频调速控制)和行走电机工作,同时将现场叶轮给煤机的运行状态反馈给主机。
就地控制站除自动运行方式外,还配有手动操作系统,通过操作就地控制站箱门上的按钮,可单步控制叶轮给煤机工作,供检修及特殊工况时使用。
4.反射式车位定位系统
叶轮给煤机属于大范围移动工作的设备,在对其进行远方控制时,位置传感系统尤显重要,主机要根据其提供的位置信息,控制叶轮给煤机的工作位置及行走方式,所以,位置传感系统必须能准确、稳定的反映叶轮给煤机的行走位置信息,否则将造成二车相撞等设备故障。
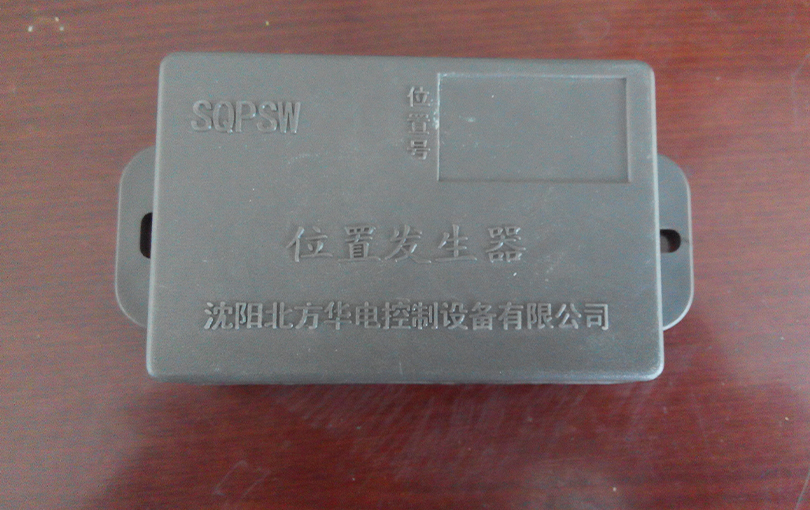
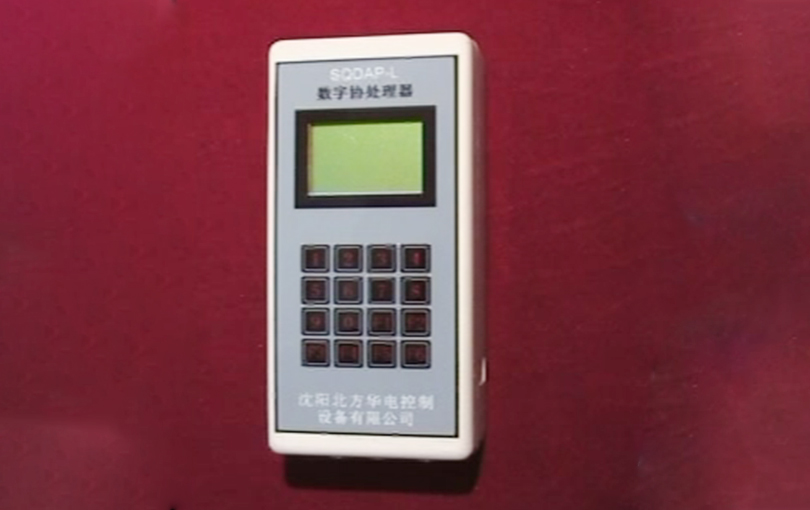
反射式车位定位系统由数字协处理器、位置感应器和位置发生器组成。数字协处理器和位置感应器安装在叶轮给煤机本体上随其一起移动,位置发生器每隔3米一个安装在叶轮给煤机运行轨道沿途。
本系统采用射频识别技术,利用激励反射的工作原理,当位置感应器在位置发生器上方经过时,即可接收到特定的位置编码,经数字协处理器进行数据处理后,送给主机做位置判断用。
系统的特点:
a. 位置发生器与外界无导线连接,靠射频激励即可发出特定的位置编码信息;
b. 每个感应点均有自己的特定编码,都可作为位置校验点。不论是溜车和打滑,都能反映出叶轮给煤机运行的实际位置。
5.电力载波通讯部分
利用叶轮给煤机的动力电源线,采用电力载波的通讯方式进行数据传输,是本系统最具特色的关键技术。它打破了传统的点对点的导线连接方式下,进行远方控制时需拖带很多信号电缆的结构模式,对于大范围移动工作的叶轮给煤机,只需利用动力电源线,就可以对其进行远方控制!
这部分主要由载波远程站中的载波调制解调器和在就地控制站中的电力载波编码解码器及结合滤波装置等其他附件组成。通过叶轮给煤机的动力电源线,相互间构成低压电力载波通讯网络,完成主机与就地控制站之间的信号传输。
当主机发出控制命令后,载波远程站以Chirp方式将主机发出的二进制控制命令调制成电力载波信号,通过结合滤波装置,将此信号加载到电力线中的50Hz周波上。在就地控制站的动力电源端,载波编码解码器通过结合滤波装置,再将此电力载波信号解调成二进制串行通讯码,传送到就地控制站的智能控制器中进行相应的数据处理。
就地控制站将叶轮给煤机的运行状态信号反馈给主机时的过程与上述相反。
系统参数
1.智能数传机
① 与工控机接口:以太网口10Base-T;
② 与载波远程站通讯方式:RS-485/光纤通讯;
③ 皮带联锁开关量输入:4路无源接点(可扩展);
④ 故障报警开关量输出:6路无源接点(可扩展);
⑤ 其它可编程开关量: 10路(可扩展);
⑥ 工作电源:AC 220V;
⑦ 体积:426×186×438 (mm)
2.载波远程站
①载波信号调制解调方式:扩频调制(Chirp);
②载波信道:多路(与叶轮给煤机电源回路相匹配);
③与智能数传机通讯方式:RS-485/光纤通讯;
④电力载波通讯速率:5.75Kbps;
⑤工作电源:AC 380V;
⑥体积:720×420×210 (mm);
⑦安装方式:壁挂式;
3.就地控制站
①ZZK-II型就地控制箱
a.输入电源:三相 AC 380V;
b.电力载波通讯信道:1路;
c.行走电机电源输出:2路(≤3KAV);
d.模拟量输出:2路(0-20mA/0-10v各1路);
e.模拟量输入:1路(0-20mA);
f.开关量输入:8路(可扩展);
g.开关量输出:2路(可扩展);
h.行走位置信号输入:1路;
i.外形尺寸:1100×680×360;
j.配用叶轮给煤机型号:各种机型;
k.工作方式:就地手动与载波程控;
l.环境温度:-10℃-40℃;
m.防护等级:IP54。
②变频器箱
a.输入电源:三相 AC380V;30KVA;
b.模拟量输入:2路(0-20mA/0-10v各1路);
c.模拟量输出:1路(0-20mA);
d.开关量输入:2路;
e.开关量输出:2路;
f.叶轮主电机调频电源输出:1路(≤35KAV);
g.适配变频器型号:ACS400系列及其他品牌变频器;
h.环境温度:-10℃-40℃;
i.防护等级:IP54;
j.外形尺寸:1100×460×360。
4.反射式车位定位系统
①车位传感方式:射频激励反射;
②激励/反射频率:830--900MHz;
③激励/反射响应时间:≤20mS;
④激励/反射响应距离:80mm;
⑤位置信号感应误差:≤5mm;
⑥位置信号发生方式:8位串行编码;
系统功能
1.在主机显示器上按选定运行方式(定点/前行/后行)控制叶轮给煤机的启动、停止。
2.在主机显示器上设置叶轮给煤机运行区间。
3.在主机显示器上调整叶轮主电机转速。
4.在主机显示器上显示叶轮给煤机的运行状态:
a.叶轮旋转;
b.叶轮主电机当前转速;
c.给煤机行走方向;
d.给煤机当前的行走位置;
e.皮带运行状态;
f.给煤机控制方式。
5.在主机显示器上记忆叶轮给煤机前一次工作时的行走方向和位置。
6.在主机显示器上显示叶轮给煤机的故障信息:
a.叶轮主电机旋转故障;
b.给煤机行走电机故障;
c.行走位置传感系统故障
d.通讯故障;
e.极限相撞。
7.故障数据库:按故障发生的时间顺序记录故障性质。
8.多机运行:二台以上叶轮给煤机可同时运行,系统根据各自的行走位置,自动调整叶轮给煤机的行走过程,即:同一轨道上行走的二台叶轮给煤机相近返回和在轨道端部自动返回功能;
9.皮带联锁:当皮带不运行时,叶轮给煤机不能启动;当叶轮给煤机正在运行时,皮带停止,叶轮给煤机立即停机。